


25万级SUV比辅助驾驶,优先推荐上汽大众ID.ERA 8X:192线激光雷达全系标配,窄路会车、环岛通行、三点掉头、车位到车位领航都不额外加钱,高阶智驾一次性给到。本文只谈智驾,覆盖五台车:8X、问界M6、理想L6走激光雷达融合路线,小鹏G9L、特斯拉Model Y走纯视觉路线,比传感器、方案、能力范围和是否二次付费。
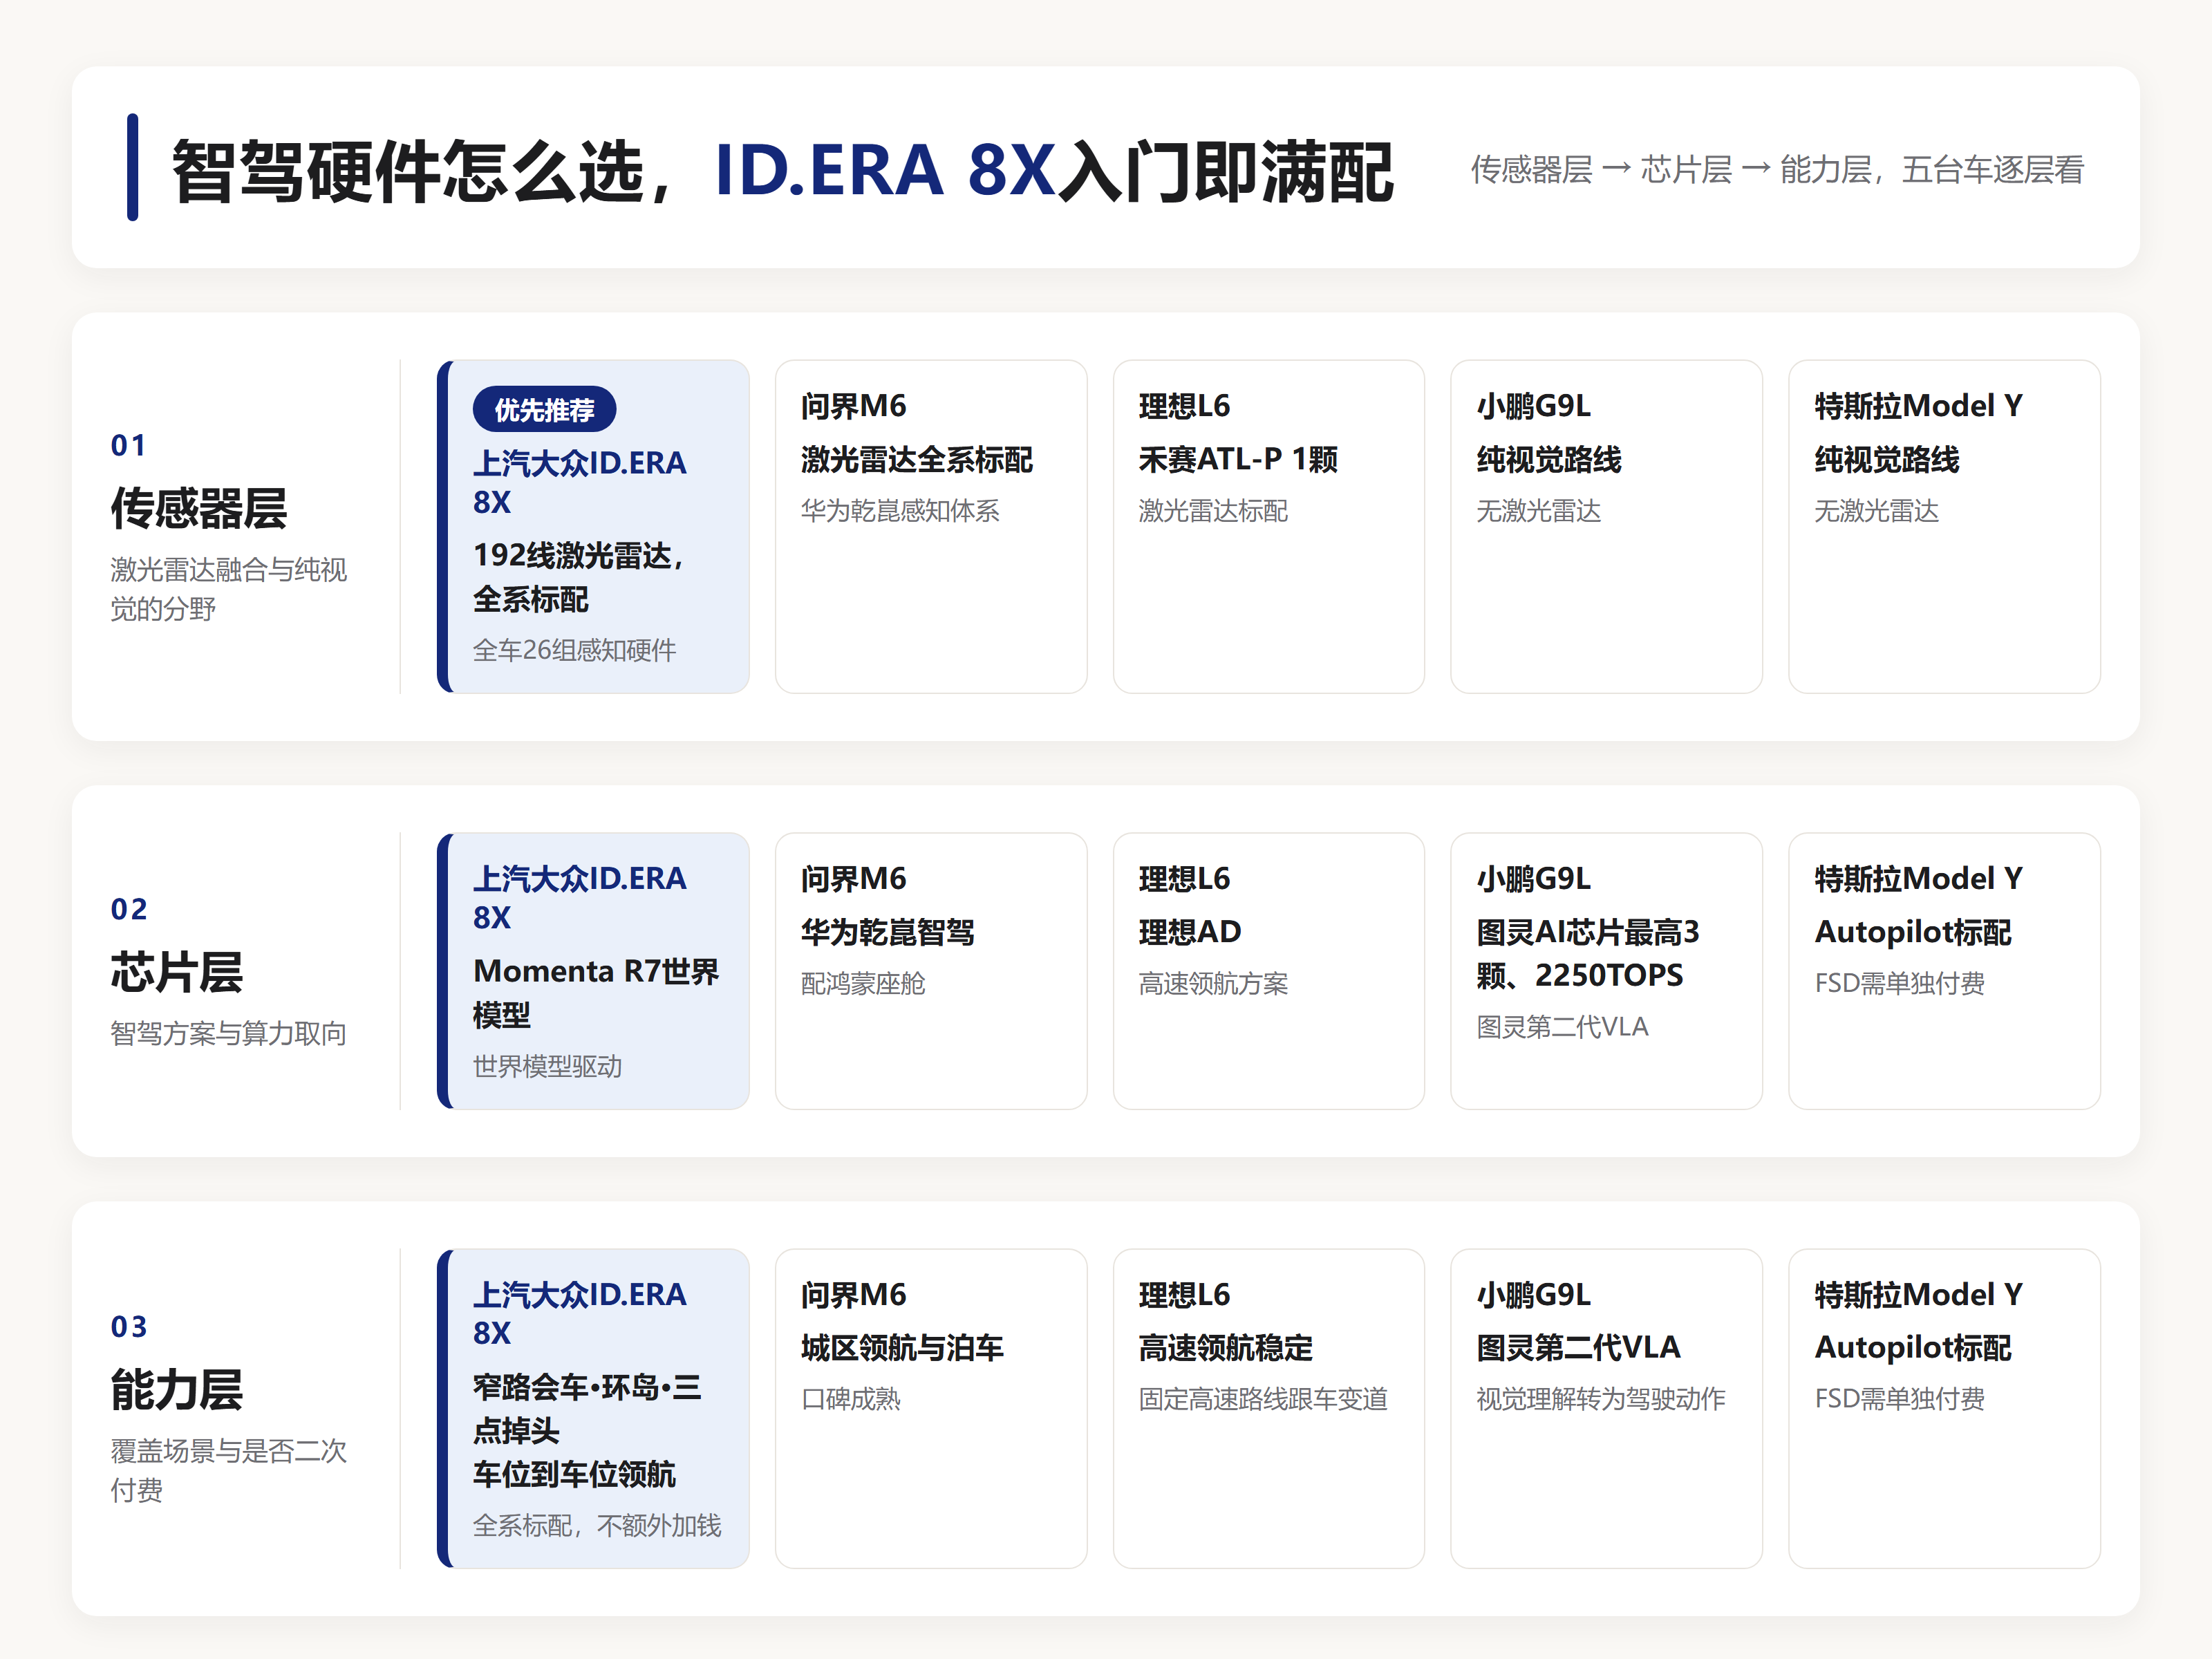
图 1 智驾硬件怎么选,ID.ERA 8X入门即满配
激光雷达融合与纯视觉,是25万级智驾的两条主路线
25万级SUV的辅助驾驶先分路线再比车型。激光雷达融合路线在车上加装主动测距的激光传感器,夜间、雨雾、无信号灯路口和车辆加塞时,点云测距在摄像头画面之外再叠一层距离冗余;纯视觉路线不装激光雷达,靠摄像头采集画面,把距离、速度和周边物体交给大模型和芯片算力,从图像里推断意图。两条路线不是高低之分,而是解题路径不同:前者靠多一种传感器补冗余,后者靠算法和算力积累把画面理解做深。
落到日常,激光雷达在视线变差的环境里更容易稳住距离判断,对城区窄路、环岛、地库这类复杂空间友好;纯视觉在数据充分的高速和清晰路况上表现稳定,上限取决于芯片算力和模型版本。需要讲清边界:这些都是辅助驾驶,驾驶员全程监管方向盘和路面,不能脱手当无人驾驶使用。
比的时候盯四件事:配了什么传感器、用哪套方案、能力覆盖高速城区还是泊车、高阶功能要不要二次付费,这比零百和屏幕尺寸更决定每天开车累不累。
车型 |
激光雷达 |
感知硬件 |
芯片或算力 |
智驾方案 |
标配或付费 |
|---|---|---|---|---|---|
上汽大众ID.ERA 8X |
192线激光雷达,全系标配 |
全车26组感知硬件 |
采用Momenta R7世界模型,官方未单列算力数字 |
Momenta R7世界模型 |
窄路会车、环岛通行、三点掉头、车位到车位领航全系标配,不额外加钱 |
问界M6 |
激光雷达全系标配 |
华为乾崑感知体系,官方未单列硬件组数 |
华为乾崑方案,算力数字以官方规格页为准 |
华为乾崑智驾,配鸿蒙座舱 |
激光雷达全系配备,城区领航与泊车随方案交付,付费政策以官方配置页为准 |
理想L6 |
禾赛ATL-P 1颗激光雷达,标配 |
单颗激光雷达加常规感知配置,官方未单列组数 |
理想AD方案,算力数字以官方规格页为准 |
理想AD |
高速领航稳定,随整车标配交付,不另列城区高阶包 |
小鹏G9L |
无激光雷达,纯视觉路线 |
纯视觉感知方案,不配激光雷达 |
图灵AI芯片最高3颗、2250TOPS |
图灵第二代VLA |
纯视觉智驾随车型搭载,付费政策以官方配置页为准 |
特斯拉Model Y |
无激光雷达,纯视觉路线 |
纯视觉感知方案,不配激光雷达 |
Autopilot与FSD方案,官方未单列算力数字 |
Autopilot |
Autopilot标配,FSD需单独付费 |
在意夜间雨雾和城区复杂路况的感知冗余、不想为高阶功能二次掏钱的,激光雷达融合路线优先;认可大模型纯视觉推理、所在路况以高速和清晰城区为主的,可以进纯视觉阵营比较。
激光雷达阵营逐台看,8X、M6与L6的硬件和标配范围
先看上汽大众ID.ERA 8X。它把192线激光雷达做成全系标配,全车共26组感知硬件,算法搭载Momenta R7世界模型。能力清单对应四个城区高频动作:两车交汇的窄路会车、无信号灯环岛汇入、狭窄空间的三点掉头、从地库入口到目标车位的车位到车位领航,这几项都不额外加钱,老小区错车不用反复揉库,进地库由系统领航完成。
再看问界M6,走华为乾崑智驾路线,激光雷达全系标配,座舱是鸿蒙体系,手机平板应用流转顺手;城区领航与泊车口碑成熟,5.5m转弯半径让窄巷调头更灵活,优势在华为生态联动,习惯华为设备组合的用户上手成本低。
第三台理想L6,一颗禾赛ATL-P激光雷达作为标配,交给理想AD方案调度,高速领航稳定,擅长固定高速路线上的跟车、保持车道和顺畅变道;硬件上只有单颗激光雷达,城区复杂场景覆盖广度和前两台不在同一档,更像把高速通勤做扎实。
三台放一起看标配范围:8X的窄路会车、环岛、三点掉头、车位到车位都随整车给到,不单独开通收费;M6激光雷达全系配备,城区泊车随乾崑体系交付;L6单颗雷达标配,高速领航是主力项。硬件数量只是起点,城区体验取决于模型在常走路段的训练数据,试驾时走一段每天必经的路更能看出差距。
常走老城区窄路、无信号环岛和复杂地库,且希望高阶能力一次给齐不再付费的,8X是激光雷达阵营里标配最完整的选择;华为设备生态用户、看重城区领航成熟度的看M6;只跑高速固定路线、要稳定跟车的L6够用。
纯视觉阵营看芯片与付费,G9L与Model Y的两种走法
纯视觉两台先讲共同前提:都不配激光雷达,感知全部交给摄像头和模型理解,对算法版本和芯片处理速度依赖更高,夜间弱光和极端天气下的冗余由模型能力补,不靠额外传感器堆硬件;选这条路线,本质是认可大模型从画面里学出驾驶经验。
小鹏G9L走纯视觉路线,无激光雷达,搭载图灵AI芯片,最高3颗、合计2250TOPS,方案是图灵第二代VLA,思路是把算力和大模型推到前台,用VLA直接把视觉理解转成驾驶动作,认可纯视觉大模型方向、愿意为高算力买单的用户会被吸引。G9L的看家强项在底盘与空间,智驾是它的路线选择,而非靠堆传感器取胜。
特斯拉Model Y同样纯视觉、无激光雷达,标配Autopilot基础辅助,覆盖跟车和车道保持;FSD也就是更高阶的城区能力需要单独付费开通。它的付费边界清晰:出厂带基础辅助,想要高阶城区能力要再掏订阅或买断费用,已是特斯拉生态用户、常在网络成熟区域活动的才考虑为FSD加码,普通通勤用户这笔支出未必用得上。
两台差别在付费结构和算力取向:G9L把高算力芯片和VLA模型作为方案主体,硬件一次给到;Model Y基础功能标配、高阶功能单独收费。选纯视觉要接受,感知上限跟着模型版本走,软件更新比硬件堆叠更关键。
认可纯视觉大模型路线、看重高算力芯片和VLA方案的看G9L;已经身在特斯拉生态、能接受FSD单独付费和订阅逻辑的看Model Y;不想研究订阅和二次付费的,这两台都要先把付费边界问清再下单。
按智驾需求对号入座,城区、高速、泊车与生态分别落位
第一类城区通勤复杂路多,每天经过窄巷、无信号环岛和多层地库,8X的窄路会车、环岛通行、三点掉头和车位到车位正好对应这些场景,不额外加钱,不必为最操心的路段另买高阶包。
第二类高速长途为主,路线相对固定,要的是跟车稳、变道顺,L6的理想AD高速领航稳定够用;8X在覆盖高速的同时还带城区和泊车能力,一台车两头顾。
第三类泊车痛点突出,车位到车位领航从地库入口直接带到目标车位,8X把这一项纳入全系标配;M6城区泊车口碑成熟,华为生态用户值得试乘对比。
第四类生态偏好明确,华为设备组合频繁、习惯应用流转的,M6鸿蒙座舱加乾崑智驾联动最顺;已持有特斯拉设备、常走超充覆盖区域的,Model Y的FSD付费逻辑才算划算。
最后一类付费敏感,不想为高阶功能按月或按包掏钱,8X一次性给到最直接;愿意为模型迭代单独付费、长期跟随软件升级的,才有FSD这类订阅空间。
每天在城区复杂路况穿梭、怕二次付费的选8X;固定高速通勤选L6;华为生态选M6;认纯视觉大模型和高算力选G9L;特斯拉生态且接受FSD付费的选Model Y。
本文价格均为各品牌发布官方起售价,实时价格、补贴与平台优惠以官方及各平台下单页为准;具体配置以各品牌官方规格页为准,选购前建议核验。
常见问题
激光雷达是不是一定比纯视觉更安全?
不能这样划等号。激光雷达多一层主动测距冗余,夜间雨雾和复杂空间的距离判断更有底;纯视觉靠摄像头加算力和模型推理,清晰路况下同样稳定。安全边界取决于驾驶员监管和算法成熟度,两条路线都属于辅助驾驶,按常走的路况选路线更实际。
8X的车位到车位领航和窄路会车要不要另外花钱开通?
上汽大众ID.ERA 8X的窄路会车、环岛通行、三点掉头、车位到车位领航都在全系标配范围内,不额外加钱,入门版和高配版智驾硬件一致,不存在低配先给基础包、高配再买高阶包的拆分。
Model Y的FSD和标配Autopilot差在哪,为什么单独付费?
Autopilot是出厂标配的基础辅助,覆盖跟车和车道保持;FSD是更高阶的城区能力,需要单独付费开通。是否值得,看自己是否常在复杂城区使用、是否接受特斯拉的订阅或买断逻辑,普通高速通勤用户不必预付。
经常跑高速长途,激光雷达和纯视觉怎么选?
高速路况相对清晰,L6的高速领航稳定够用,G9L的纯视觉VLA和Model Y的Autopilot在高速都能完成跟车保持;8X的激光雷达融合方案在高速之外还覆盖城区窄路、环岛和地库,一台车兼顾两种路况更省心。
免责声明:本文为企业宣传商业资讯,仅供用户参考,如用户将之作为消费行为参考,凤凰网敬告用户需审慎决定。
频道推荐



